精密な3次元地図を前もって作らずに走る自動運転バス、NTTモビリティが2027年2月から公道で実証
精密な3次元地図を前もって作らずに走る自動運転バス、NTTモビリティが2027年2月から公道で実証【2026年11月】
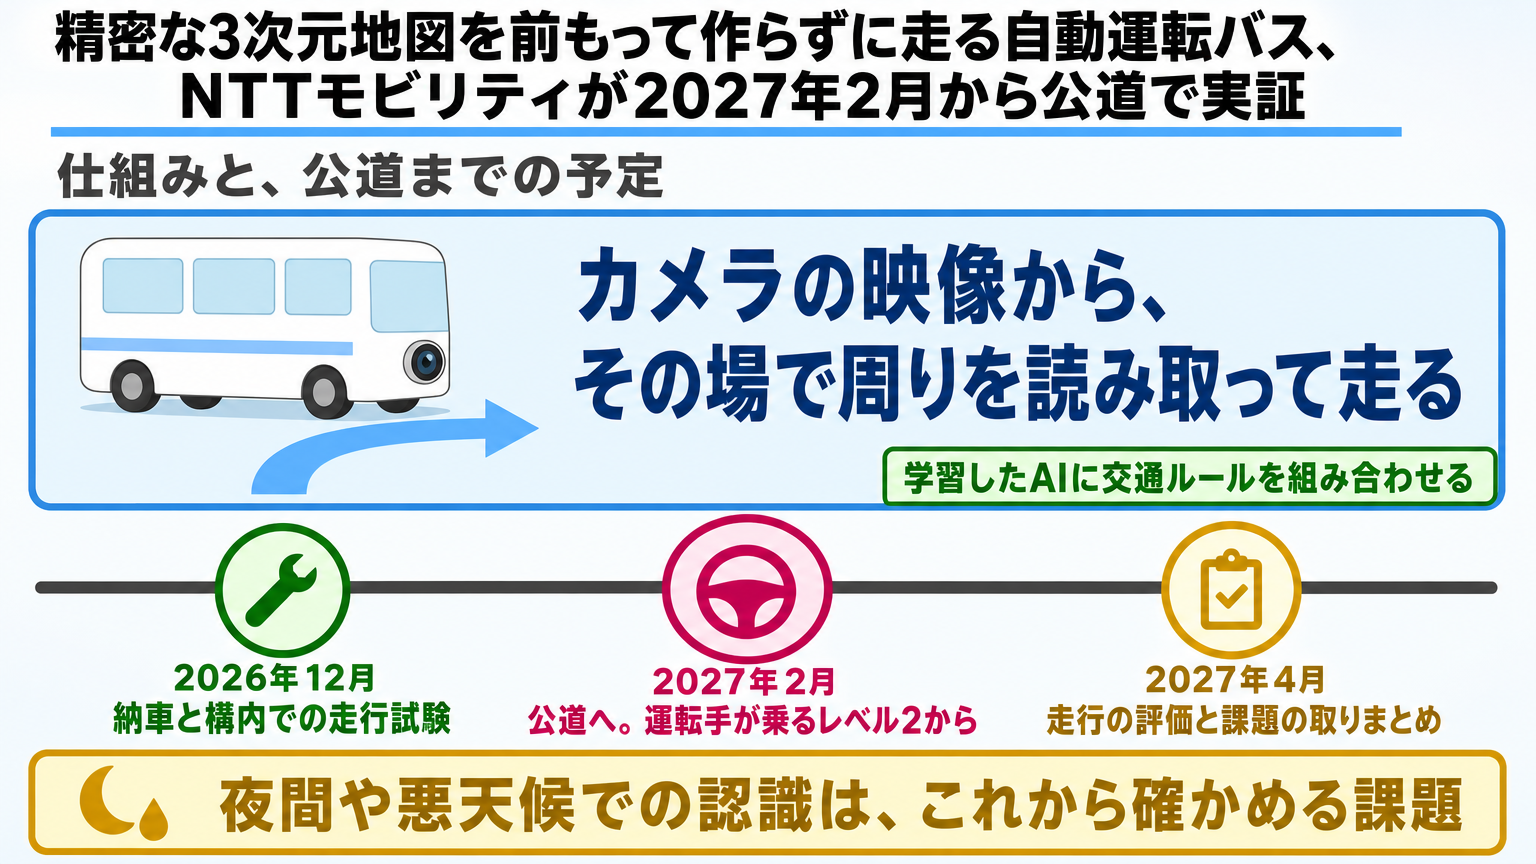
NTTグループの自動運転の会社NTTモビリティが、高精度3次元地図 (HDマップ) を前もって作ることを前提にしない「HDマップレス型」の自動運転バスを、2027年2月から公道で走らせて評価すると発表しました。2026年11月13日(金)の発表です。バスは車両メーカーeVersumの製品で、イスラエルのImagryの自動運転システムを積み、カメラの映像から周りの状況をその場で読み取って走り方を決めます。公道での走行は、運転手が乗って周りを見続ける自動運転レベル2から始める予定です。狙いは、新しい地域やルートに自動運転バスを入れるときの、地図づくりと調整の手間と費用を軽くすることです。
この記事のポイント
- NTTモビリティが、HDマップの事前整備を前提にしない自動運転バスの公道実証を、2027年2月から始める
- 場所は、NTT武蔵野研究開発センタ周辺の公道を含む実証フィールド「Co-Creation Hub」
- Imagryのシステムが、カメラの映像から周りを認識し、ルートの指示に沿って走る経路と動作を決める
- 学習したAIに、停止・優先通行・制限速度などの交通ルールを、はっきりした条件として組み合わせる
- 車両の納車は2026年12月7日(月)の予定。公道は運転手が乗るレベル2から始める
HDマップとHDマップレス
HDマップ (高精度3次元地図) は、車線や路肩、信号の位置などを細かく記録した、自動運転用の立体の地図です。走らせる道ごとに前もって作る必要があり、手間と費用がかかります。
HDマップレスは、そうした地図の情報を必要とせず、カメラやLiDAR (レーザーで周りの物までの距離を測るセンサー) などのセンサーの情報で自動運転の走行を実現する方式だと、発表の注釈は説明しています。前もって作った精密な地図に頼らない、という意味です。HDマップ以外の地図を使うかどうかは、発表に書かれていません。今回のシステムは、認識した周りの情報をもとに、ルートの指示に従って走ります。
どんな仕組みか
NTTモビリティによれば、Imagryのシステムには次の3つの特徴があります。
| 特徴 | 発表の説明 |
|---|---|
| カメラで周りを読み取る | 事前に作ったHDマップやLiDARに頼らず、カメラの映像から周りの状況をリアルタイムに認識し、組み立て直す。その情報とルートの指示から、走行経路と走り方を決める |
| AIとルールの組み合わせ | 学習したAIモデルが認識と経路の計画を担い、停止・優先通行・制限速度などの交通ルールと乗り心地は、明示的な条件として組み合わせる |
| 機能ごとに分けた構成 | 認識・判断・ルート・速度・制御を機能ごとに分ける。日本特有の信号機の検知など、課題に応じて機能ごとに改良でき、改良後は関連する機能とシステム全体の動きを確かめる |
発表は、このシステムを「E2E自動運転システム」と呼んでいます。ここでのE2Eは、周りの認識から走行の計画、車両の制御までを、1つにまとめて提供するシステムという意味です。ただし中身は、1つのAIがすべてを決める形ではなく、AIと交通ルールを組み合わせ、機能ごとに分けた構成だと説明しています。
公道で何を確かめるか
実証の内容は、大きく3つです。
- 国内の公道で、左側通行や日本の信号機、交通規制に合っているかを確かめ、走りの品質と安全性を評価する
- HDマップの事前整備を前提にしない新しいルートへの展開能力と、路上駐車・歩行者・自転車などが入り交じる交通への対応能力を検証する
- 安全性の評価手法、遠隔監視・運行管理システムとの連携、国内法令への適合、運行コストの最適化などの課題を洗い出す
商用化に向けた技術的な課題として、AIによる判断を説明できるか・検証できるか、学習データへの依存、悪天候や夜間の認識性能も評価するとしています。NTTモビリティは、交通事業者と連携して、商用運行に生かすことを目指しています。
スケジュール
| 時期 | 予定 |
|---|---|
| 2026年11月18日(水)〜11月20日(金) | 「NTT R&D FORUM 2026」で車両と取り組みを展示 |
| 2026年12月7日(月) | 車両の納車 (予定) |
| 2026年12月〜 | システムの調整と、構内での走行試験 |
| 2027年2月〜 | 公道での走行を始める (レベル2) |
| 2027年4月〜 | 走行の評価と、課題の取りまとめを始める |
背景: 新しいルートに広げるときの手間
発表によれば、自動運転のサービスを新しい地域やルートへ広げるには、HDマップの整備に加えて、道路の環境や交通の状況に合わせたシステムの調整と検証に、多くの時間と費用がかかります。AIによる認識と走行計画にHDマップレスの技術を組み合わせれば、その負担を減らし、より柔軟に導入できる可能性があると、同社は考えています。
NTTモビリティは2025年12月に設立された会社で、NTTグループの全国の体制や技術、知見をまとめ、自動運転の車両の調達から導入、運用までを一体で支えます。NTTグループは、これまでMay MobilityやNavyaへの出資などを通じて、自動運転の車両を提供してきました。
Imagryの海外での取り組み
Imagryは、イスラエルでの公共交通の実証運行、スペインでのEVバスの試験走行、ドイツの自動運転バスとラトビアのロボシャトルの導入に向けたプロジェクトを進めているとしています。2027年度中には、これらの国で無人の商用運行を見込んでいるという説明です。
日本にとっての意味
今回の実証は、国内の公道で、海外で開発された自動運転システムを、左側通行や日本の信号機、交通規制に合わせられるかを確かめるものです。走らせる道ごとに精密な地図を作る手間が軽くなれば、新しい地域に自動運転バスを試しに入れるときの準備は小さくなります。
まとめ(FAQ)
Q. 運転手のいないバスが走るのですか?
A. いいえ。2027年2月からの公道走行は、運転手が乗る自動運転レベル2から始める予定です。システムが運転を支え、運転手は常に周りを見ています。
Q. 地図をまったく使わずに走るのですか?
A. 前もって作った精密な3次元地図に頼らない、という意味です。走るときは、カメラで読み取った周りの情報と、ルートの指示に従います。
Q. 一般の人も乗れますか?
A. 乗客を乗せるかどうか、ルートの長さや運行の頻度は、発表に書かれていません。
Q. 安全性はどう確かめるのですか?
A. 安全性の評価手法そのものが、実証で洗い出す課題の1つに挙がっています。夜間や悪天候での認識性能、AIの判断を説明できるかも、これから評価します。
検証メモ (出典と留保)
- NTTモビリティの2026年11月13日(金)の発表 (PR TIMES と自社サイト) を全文で確認しました。実証の内容、車両、スケジュール、背景、Imagryのシステムの特徴、注釈の用語の説明は、この発表によります。
- 実証フィールドの場所 (NTT武蔵野研究開発センタ周辺の公道を含むエリア) と、2026年6月1日(月) からの稼働は、NTTモビリティの2026年5月25日(月) の発表によります。
- 発表の題は、HDマップレス型の自動運転バスの公道実証を「日本初」としています。発表の注記では、根拠は2026年11月の自社によるWeb調査で、比較対象は国内のHDマップレス型の自動運転バスです。これは同社の主張で、Quotidiaは裏付けを確認していません。
- 安全性・認識精度・介入回数などの数字、公道実証のルートの長さや本数、運行の頻度、乗客を乗せるかどうかは、発表に書かれていません。地図づくりや調整の手間と費用がどの程度軽くなるかを示す数字もありません。
- 日本でのレベル4 (運転手が乗らない段階) や商用運行の時期、実証の費用、国や自治体の補助の有無も、発表にはありません。
- 車両に積むセンサーの一覧は、発表にありません。Imagryの方式の説明はLiDARに依存しないとしていますが、注釈のHDマップレスの定義は、カメラやLiDARなどのセンサーで走る方式としています。
- ImagryのAIモデルの中身 (学習データの量や、どの国の道で学習したか) は、発表に書かれていません。
- 2027年度中の無人の商用運行の見込みは、イスラエル・スペイン・ドイツ・ラトビアについてのImagryの説明で、日本の予定ではありません。
- Impress Watch (2026年11月13日(金)) も、NTTモビリティの公道実証の発表を伝えています。
- 2026年11月14日(土) 時点の確認による情報です。
Quotidia の視点
発表が背景に挙げている負担は、新しい地域やルートへ広げるたびにかかる、地図づくりとシステムの調整の時間と費用だ。走らせる道ごとに精密な地図を作らずに済み、カメラで周りをその場で読み取って走れるなら、まず一本の路線で試してみるという判断の敷居は下がりそうだ。一方で、同じ発表は、夜間や悪天候での認識、AIの判断を説明できるか、学習データへの依存を、これから評価する課題として並べている。地図を作り込む手間が減っても、その道で安全に走れるかを確かめる手間は残る。2027年2月からの公道走行は運転手が乗るレベル2で、乗客を乗せるかどうかや運行の頻度は書かれていない。2027年4月から始まる評価の取りまとめで、減った手間と残った手間がそれぞれ示されるかが、次の確かめどころになる。
関連記事:
- ファナック、図面をカメラに見せるだけで溶接するロボットを発表。教示ゼロの「AI溶接エージェント」、12月末出荷(前もっての準備を減らす話の先例。あちらはファナックの溶接ロボットが図面をカメラに見せるだけで動き、人が動きを教える手間を省く工場の話で、今回は走らせる道ごとに作る精密な地図の手間を減らそうとする、公道のバスの話)
青いバケツの角
従弟の瀬尾が配っている朝刊は、一日に二百十四部ある。販売店で最初に渡された順路帳には、その二百十四軒が配る順に並び、手描きの地図まで付いている。けれど瀬尾がそれを開いたのは、はじめの三日だけだという。
十一月十三日の金曜日の昼、瀬尾は配達のあとにひと眠りしてから、僕の部屋に来た。十一月十四日の土曜に大学の友だちの結婚式で長野へ行くので、次の日の朝刊を一回だけ代わってほしい、という頼みだった。僕は十九の冬に二か月だけ、別の町で朝刊を配ったことがある。親戚でそれを覚えているのは瀬尾の母親くらいで、話はそこから回ってきたらしい。
「暗いと、番地なんて読めないんだよ」と瀬尾は言った。「だから物で覚えてる。青いバケツが伏せてある家で右。自販機が二台並んでるところで左。二回吠える柴犬の家は、門の内側の箱まで入れる」
「表札は?」と僕は聞いた。
「表札で覚えてるのは七軒。あとは全部、物」
そのとき、テーブルに置いたままの僕の携帯の画面を、瀬尾がのぞきこんだ。「なにこれ、バス?」
携帯を手に取ると、瀬尾にも聞こえるように、記事の中身をざっと声に出した。NTTグループで自動運転を手がけるNTTモビリティが、精密な三次元の地図を前もって作らずに走る自動運転バスを、二〇二七年の二月から公道で試すと発表した。イスラエルのImagryという会社のシステムを積んだバスで、カメラの映像からその場で周りを読み取り、決められたルートの指示に沿って走り方を決める。一時停止や制限速度のような交通の決まりは、学習したAIとは別に、はっきりした条件として組み合わせる。走るのはNTT武蔵野研究開発センタのまわりの道で、はじめは運転手が乗る。新しい道にバスを出すたびに地図を作り込む手間を減らしたい、というのが狙いだった。
瀬尾はしばらく、画面の写真のバスを見ていた。
「犬の声で曲がるのは、ほんとはやっちゃいけないんだ」と瀬尾は言った。
「どうして」
「犬は寝坊するから」
それから瀬尾は冷蔵庫を開けて、「プリンないの?」と聞いた。ない、と僕は言った。瀬尾は牛乳を一杯だけ飲み、宅配ピザのチラシの裏に、角の目印を上から順に二十三個書いた。いちばん下に小さく、「犬は寝坊する」と足した。
十一月十五日の日曜日、午前三時二十分に、僕は販売店で「瀬尾」と札の付いた束と、表紙の角が丸くなった順路帳を受け取った。束は、水を含んだバスタオルを丸めたくらいの重さがあった。順路帳は自転車のかごの底に入れ、その上に束を積んだ。
瀬尾の自転車は前かごが大きく、サドルが僕には三センチ低かった。チラシの裏はハンドルにクリップで留めた。青いバケツの家で右。自販機が二台並んでいるところで左。二台のうち一台は、温かいものしか売っていなかった。そこで百三十円のコーンスープを一本買い、上着のポケットに入れた。十九の冬の町とは角の数も坂の向きも違うのに、ペダルを踏む脚の重さだけは同じだった。途中で、別の新聞を積んだバイクとすれ違い、向こうの人が片手を軽く上げた。僕も上げた。
あの冬、僕は一度だけ、一軒を配り忘れたことがある。販売店に電話があり、白い家だった、とだけ教えてもらった。あの区域の家は、ほとんどが白かった。今朝の二百十四軒は、一軒も落としたくなかった。
九番目の目印は、柴犬の家だった。門の前で自転車を止めても、犬は吠えなかった。家の形は、両隣とほとんど変わらない。僕は街灯の下まで戻り、かごの底から順路帳を出して、はじめて開いた。
手描きの地図の、その角のところに、鉛筆で小さく「柴 二回」と書いてあった。瀬尾の字だった。三日だけ開いたという順路帳の四ページにわたって、同じ鉛筆の字が角ごとに入っていた。「バケツ 青」「自販機 二」「ここは表札」。地図に書かれた番地の横に、物の名前が一つずつ並んでいた。
僕は門の内側の箱に朝刊を入れ、順路帳を開いたままかごに戻した。残りの角は、チラシと地図の両方を見ながら回った。
四時五十八分に、携帯が一度だけ震えた。長野の瀬尾からだった。
「柴犬、吠えた?」
「まだ」と僕は返した。少しして、「順路帳は見なくていいから」と来た。もう開いた、とは返さなかった。かわりに、ポケットのコーンスープの缶の写真を一枚送った。
二百十四部目を入れたのは、五時四十一分だった。販売店に戻る道で、もう一度柴犬の家の前を通ると、門の向こうで犬が二回吠えた。寝坊した人が電話に出るときのような、くぐもった声だった。
NTTモビリティ、HDマップを前提にしない自動運転バスの公道実証を2027年2月から
NTTグループの自動運転の会社NTTモビリティは、高精度3次元地図 (HDマップ) を前もって作ることを前提にしない自動運転バスの公道実証を、2027年2月から始めると2026年11月13日(金)に発表した。場所はNTT武蔵野研究開発センタ周辺の公道を含む実証フィールド「Co-Creation Hub」。eVersum製のバスにイスラエルのImagryのシステムを積み、カメラの映像から周りを認識して、学習したAIと交通ルールの組み合わせで走り方を決める。公道での走行は運転手が乗るレベル2から始め、車両は2026年12月7日(月)に納車の予定。新しい地域やルートに自動運転バスを入れるときの、地図づくりと調整の手間と費用を減らすことを狙う。
運営: AI Quotidia 編集部
海外 AI ニュースを毎朝、日本語で解説する個人運営メディアです。記事は AI を活用して作成し、人手による確認・編集を経て公開しています。