ugo、双腕ロボット「ugo Nova」を発表。人の操作を1秒に100回記録して学ばせる設計、量産は2027年予定
ugo、双腕ロボット「ugo Nova」を発表。人の操作を1秒に100回記録して学ばせる設計、量産は2027年予定【2026年9月】
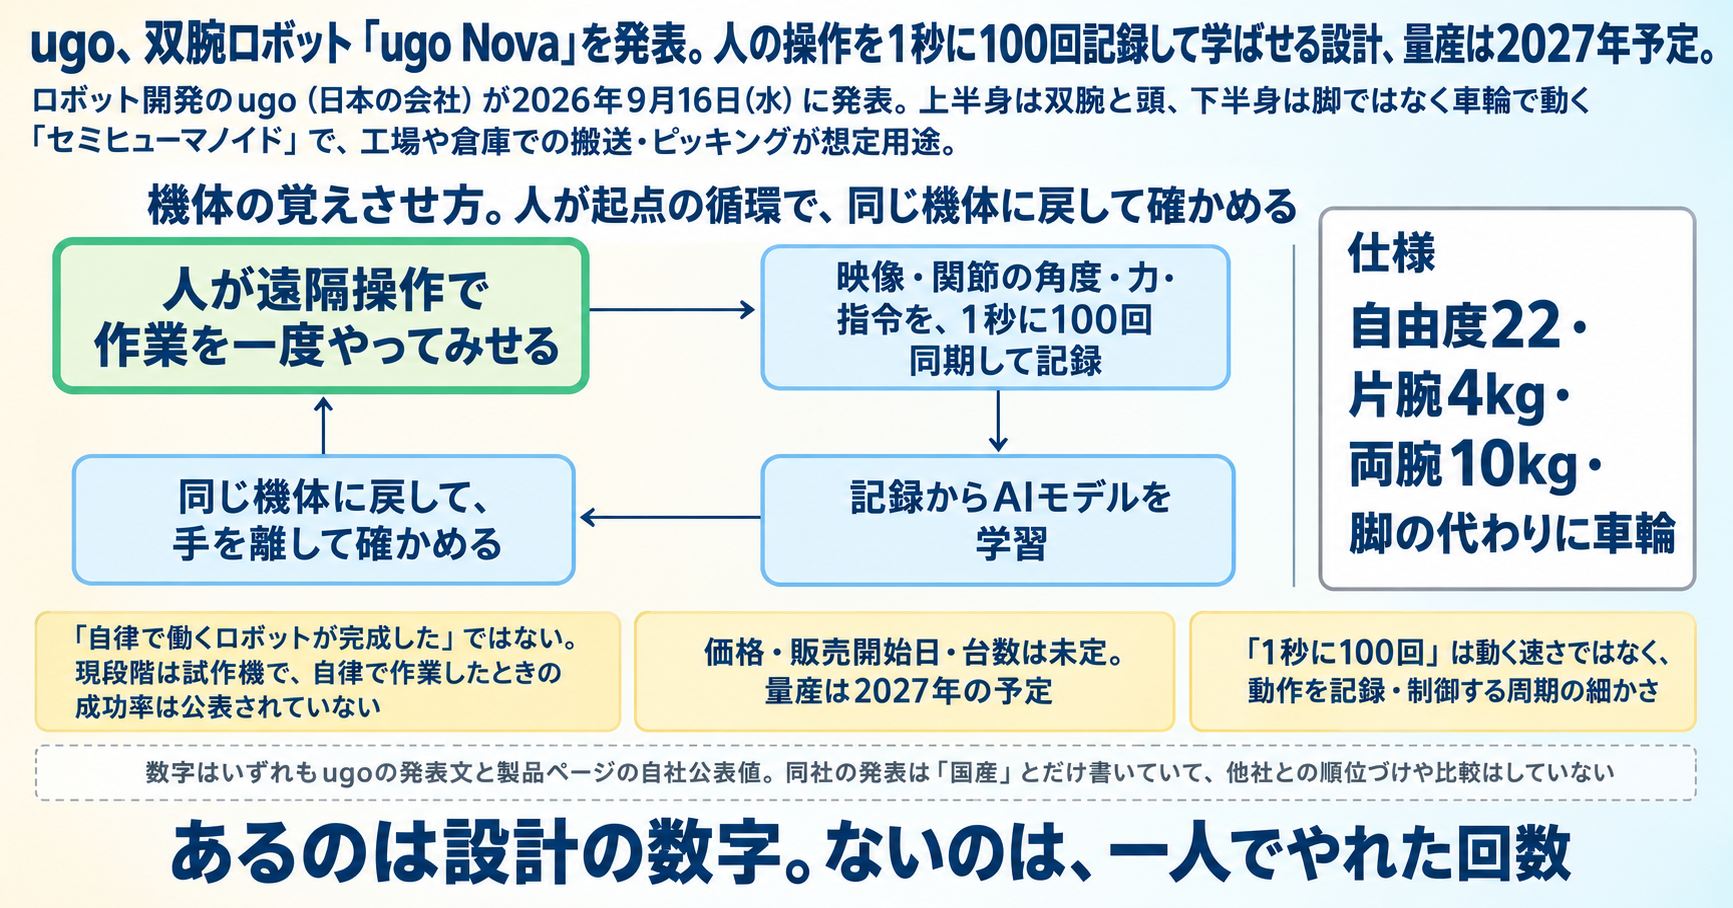
ロボット開発の ugo (2018年設立の日本の会社) が2026年9月16日(水)、国産セミヒューマノイド (上半身は人に近い双腕と頭を持ち、下半身は脚ではなく車輪で動くロボット)「ugo Nova」を発表しました。腕は7軸が2本で、片腕で最大4kg、両腕で最大10kgを持ちます。全体の自由度は22で、高さは姿勢によって126〜162cm、重さは約100kg。連続で約6時間動き、量産は2027年の予定です。
特徴は、機体の覚えさせ方にあります。人が遠隔操作で作業を実演し、その間の映像・関節の角度・力・指令を1秒に100回同期して記録し、そこからAIモデルを作り、できたモデルを同じ機体に戻して確かめる。この循環を回すための体として Nova を設計した、と同社は説明しています。同時に、この循環を丸ごと提供する「ugo Physical AI Fabric」も発表しました。中身は4点セットで、機体、人の動きをデータにする道具、データ収集の請負、モデル開発の支援です。価格・販売台数・自律で作業したときの成功率は、いずれも公表されていません。
この記事のポイント
- ugo が2026年9月16日(水)、国産セミヒューマノイド「ugo Nova」を発表。双腕 + 頭 + 腰 + 車輪。量産は2027年予定、価格は未定
- 仕様は自由度22 (腕7軸×2・2指ハンド各1軸・頭2軸・腰4軸)、片腕最大4kg・双腕最大10kg、高さ126〜162cm、約100kg、連続約6時間。計算機は NVIDIA Jetson Thor
- 核は「人が実演 → 1秒に100回 (100Hz) で記録 → 学習 → 同じ機体で評価」の循環。人がコントローラや VR 機器で動かした過程を、映像・関節・トルク・手先位置・指令ごと同期して記録する
- 同時に「ugo Physical AI Fabric」を発表。パートナー6社に加え、アスラテックが力の感触を返すコントローラで開発協力
- 価格と自律動作の成功率は非公表。現段階は試作機
何が起きたのか
ugo は、点検用の ugo mini や警備用の ugo Pro を出してきた日本のロボット会社です。今回の ugo Nova は、同社が「フィジカルAI時代に向けた国産セミヒューマノイド」と呼ぶ新しい機体で、ugo の発表文によると、設計から製造までを国内で行います。想定する用途は、製造業の工場や倉庫での搬送・ピッキング・ハンドリングです。
セミヒューマノイドの「セミ」は、下半身が脚ではなく車輪という意味です。Nova はメカナムホイール (斜めのローラーを並べた車輪で、その場で横や斜めにも動ける) を4つ持ち、腰の4軸で上体を上下させて、床の上から棚の上までを作業範囲にします。ugo シリーズで培った自律移動の技術に、双腕と上半身の機構を組み合わせた機体です。CTO の山田幸一氏は、人と一緒に働くロボットとして安全性と安定性に配慮した、と話しています。
発表と同じ日に、同社は ugo Physical AI Fabric を出しました。中身は、Nova 本体、遠隔操作コントローラ・VR コントローラ・データグローブなどで人の操作を学習データに変える収集キット、目的の作業に必要な実世界データの収集を請け負う ugo Data Factory、ロボット基盤モデルを特定の作業に合わせる ugo Model Lab の4つです。パートナーは ABEJA / APTO / FastLabel / Forcesteed Robotics / Muso Action / Prox Industries の6社。アスラテックも9月17日(木)、バイラテラル制御 (人が操作する装置とロボットの間で力の感触を双方向に伝える遠隔操作) のコントローラで開発協力したと発表しました。
機体の中身
- 自由度22 + メカナム4輪。頭2軸、腕7軸×2、2指ハンド各1軸、腰4軸。ハンドは交換式で、展示は2指、5指なども想定
- 可搬: 片腕最大4kg・双腕最大10kg。リーチ843mm、昇降ストローク350mm
- 寸法: 高さ126〜162cm (姿勢で可変)、幅56cm、奥行65cm、重量約100kg
- 動力: LiFePO4 電池、連続稼働約6時間、充電は約2.5時間。速度0.4〜3.6km/h、登坂約5度、段差約1cm
- センサと計算機: 頭部ステレオカメラ1台 + 両ハンドの RGB カメラ2台、NVIDIA Jetson Thor
- ソフト: ROS 2 対応、rosbag / URDF、LeRobot、YUBI (トヨタと AIRoA (AI ロボット協会) のデータ収集インターフェース) に対応
- 試作機は約6か月で開発。量産は2027年予定
「1秒に100回」は、動きの速さではなく記録の細かさ
アームの制御周期は100Hzです。人がコントローラや VR 機器で Nova を動かすと、カメラ映像・関節の情報・トルク・手先の位置・制御指令が同期して記録され、データも100Hz (1秒に100回) の周期で扱われます。ばらばらの写真の並びにするのではなく、「近づく・掴む・力をかける」の途中を学習できるデータとして残すための周期で、機体の動きが速いという話とは別のものです。
CTO の山田幸一氏によれば、記録は機体の Jetson 上で集めて学習に回し、学んだモデルは同じ Nova に戻して実機で確かめます。VLA (Vision-Language-Action) モデル (カメラ映像と言葉の指示を受け取って、ロボットの動作を直接出力する AI モデル) にも対応します (VLA-ready)。CEO の松井健氏は、実世界からデータを集め、そのデータでモデルを作り、実機でモデルを評価する、という順番を重く見て、Nova をゼロから設計し直したと語っています。
数字の読み方 (あるのは設計の数字、ないのは結果の数字)
本サイトが2026年9月22日(火) に扱った Figure の Helix 2.5 は、初めて入る30軒の家で家事3課題を試し、完全成功が420回中237回 (56%) という結果の数字でした。ugo Nova で出ているのは、自由度22・片腕4kg・100Hz・約6時間・2027年という、設計と予定の数字です。家庭向けの実験報告と工場・倉庫向けの製品発表という違いもあり、同じ物差しには載りません。
自律で作業したときの成功率、作業の速さ、価格は出ていません。現段階は試作機で、量産は2027年の予定です。
日本の読者にとっての意味
工場や倉庫で作業をしている人には、この機体は自分の動きを覚えさせる相手として出てきます。人がコントローラで一度やってみせ、その間の動きを機体が1秒に100回記録する手順なので、現場の熟練者の手つきが学習データになります。ugo は、そのデータ集めを請け負う ugo Data Factory も同じ日に発表しました。機体を売る仕事の隣に、実演する人を集める仕事が並んでいます。
自分の職場で使えるかを考えるときの目安は、片腕4kg・両腕10kg、高さ126〜162cm、段差約1cmです。両腕で10kgまでの物を運ぶ・取る作業が仕様上の範囲で、段差約1cmは、平らな床の建物で使う前提の数字です。価格と成功率が出ていない現段階でできるのは、2027年の量産に向けて、自分の現場のどの作業を人が先に実演することになるかを数えておくことです。
まとめ(FAQ)
Q. ugo Nova は自律で工場の作業ができるのですか?
A. 発表の範囲は、人が遠隔操作で実演した記録でAIモデルを作り、その機体で試す設計です。自律で作業したときの成功率は公表されていません。
Q. ヒューマノイド (人型ロボット) ですか?
A. 上半身は双腕と頭で人に近く、下半身は脚ではなく車輪です。同社は「セミヒューマノイド」と呼んでいます。
Q. いつ、いくらで買えますか?
A. 量産は2027年予定で、価格と販売開始日は未定です。量産より前でも、希望する企業には販売やサービス提供を行う、と CEO は話しています。
Q. 100Hz というのは動きが速いということですか?
A. 1秒に100回、動作を記録・制御する周期のことで、動作の速さを示す数字とは別です。
検証メモ (出典と留保)
- 仕様 (自由度22・片腕4kg・双腕10kg・126〜162cm・約100kg・約6時間・100Hz・Jetson Thor) は、ugo の発表文 (2026年9月16日(水)) と製品ページによります。片腕4kg・双腕10kgは発表文とロボスタ、製品ページには双腕10kgのみの記載です。ROS 2 / LeRobot / YUBI、ハンドの交換式、試作約6か月はロボスタ、VLA 対応は PR TIMES とロボスタの記載で、製品ページにはありません。
- 充電時間は、製品ページが「約2.5時間」、ロボスタ (2026年9月24日(木)) の開発者インタビュー記事が「約1.5時間」と、資料で食い違います。本記事は製品ページの約2.5時間を採りました。「約6時間」は連続稼働の公称値で、負荷の条件は非公表です。
- 価格・販売開始日・受注数・販売台数・自律動作の成功率・作業速度・学習データ量は、発表文・製品ページ・PR TIMES・ロボスタの記事のいずれにも記載がなく、本記事では扱っていません。
- 設計思想 (100Hz の意味・腰の4軸と安全性への配慮・ゼロから設計し直した経緯) と、量産より前の販売やサービス提供の方針は、ugo の CEO 松井健氏と CTO 山田幸一氏がロボスタ (2026年9月24日(木)) の取材で語った内容の要旨で、逐語ではありません。
- 「国産」「セミヒューマノイド」は ugo の用語です。同社の発表は「国産」とだけ書いており、他社に対する順位づけの表現はなく、本記事もそれに合わせています (発表の場となった9月16日(水) のフィジカルAI Summit では、他の6社も双腕機の試作機を出しています。ロボスタ 2026年9月17日(木))。
- ugo Nova が AIRoA の「国産汎用ロボット開発コンペティション」(NEDO 委託事業) に提案する機体であること (発表文)、経産省・NEDO の GENIAC に採択されていること (CEO がロボスタ 2026年9月24日(木) の取材で言及)、9月16日(水) の7社試作機公開での「初披露」(ロボスタ 9月17日(木) の表現) は、本文では扱っていません。
- パートナー6社の社名は PR TIMES、アスラテックの開発協力は同社の2026年9月17日(木) の発表によります。
- 日本語では ugo の発表と PR TIMES のほか、ロボスタ (2026年9月17日(木)・9月24日(木))、レスポンス (2026年9月18日(金)) などが報じています。日付は日本時間で記載しています。掲載日 (2026年9月25日(金)) 時点の情報です。
Quotidia の視点
人型のロボットが出てくると、先に訊きたくなるのは「一人でできるのか」で、ugo は今回その問いに答えていない。答える代わりに出したのは、覚えさせる手順のほうだ。人が離れたところから腕を動かし、その一秒を百に刻んで残し、残したもので学ばせ、同じ体で試す。自由度 22・片腕 4kg・約 6 時間という機体の数字は、この手順を回すために選ばれた体の寸法として読むと収まりがいい。Quotidia が印を付けておくのは、この発表が「できた」ではなく「覚えさせ方」を売っている点だ。実演する人の手つきが学習データになるなら、工場の熟練者の動きに値段がつく日が、機体の値段が出る日より先に来るかもしれない。データ集めを請け負う ugo Data Factory を同じ日に出したのは、そのためだと Quotidia は読む。成功率と価格が出れば、設計の数字と結果の数字を同じ表に並べられる。いまあるのは、片側だけの表だ。
関連記事:
- 人型ロボット、初めて入る30軒の家で家事3課題。Figure「Helix 2.5」の完全成功は420回中237回(56%)(Figure が人型ロボット向けAI Helix 2.5 を、初めて入る30軒の家で試して420回中237回の完全成功と報告した回。あちらは家庭での結果の数字、今回は工場・倉庫向け機体の設計の数字。同じ月に出た、数字の種類が違う2本)
- ファナック、図面をカメラに見せるだけで溶接するロボットを発表。教示ゼロの「AI溶接エージェント」、12月末出荷(ファナックが図面から溶接プログラムを生成するAIを出した回。あちらは決まった溶接作業を図面から生成する専用機の話、今回は人の実演を写し取って覚える工場・倉庫向けの汎用双腕。日本の製造業で、AIをどこに置くかの対)
添えられた手
力の抜き方は、言葉では渡らない。渡るとしたら手から手にだ。そのあいだに言葉は、ほとんど入らない。
木曜日の夕方、駅の向こうの公民館の二階で、僕は四月から筆を持っている。月に三回、月謝は五千円、半紙は一枚十円を教室の入口で買う。今日で、僕の枚数は五十二枚になった。添えられたのは、そのうち最初の六枚だ。
隣の机に、初めての人が座った。四十代の半ばと見える男で、上着を椅子の背にかけ、筆を握った右手の指が、書く前から白くなっていた。机の上には文鎮が二本、半紙の上と下に置いてある。先生は三十代の女の人で、木曜の夕方の回だけを受け持っている。西日が左の引き戸のガラスから入って、彼の半紙を半分だけ照らしていた。先生は彼の後ろに立って、筆を持った右手の上に、自分の右手をかぶせた。
「私が動かします。力を抜いて、ついてきてください」
筆が下りて、横に走って、止まって、上がった。一、という字が半紙の真ん中に残った。彼の手は動いていたが、動かしたのは彼ではない。二枚目も同じだった。三枚目で先生は手を離して、机の脇に立った。
彼が一人で書いた一は、走り出しで太り、終わりで痩せた。先生はそれを見て、また手をかぶせた。
「添えて書いた分は、数に入れません」と先生は言った。「離してからの一枚だけ、見ます」
墨は、雨の日の土に似た匂いがする。半紙はつるりとした面が表で、彼は一枚を裏返して見比べ、「裏と表があるんですね。今日まで知らなかった」と言った。つるつるのほうに書きます、と先生は答えた。
僕は自分の五十三枚目を書かずに、隣を見ていた。休憩になって、彼は白くなった指を開いたり閉じたりしていた。
「手を添えて覚えさせる、というのを、機械に対してやろうとしている会社があるんです」と僕は言った。
ugo という日本のロボットの会社が、先週の水曜日に、ugo Nova という機体を発表した。腕が二本、頭が一つ、脚の代わりに車輪が四つ。動かせる向きは全部で二十二あって、片腕で四キロ、両腕で十キロ、米の袋一つ分まで持てる。腰で伸び縮みして、床の上から棚の上までに手が届く。工場や倉庫で物を運んだり棚から取ったりする仕事のための機体で、設計から作るところまでを国内でやる、と会社は書いている。売り物は機体そのものというより、機体の覚えさせ方のほうだ。人が離れた場所からコントローラで Nova の腕を動かして、作業を一度やってみせる。そのあいだの映像も、関節の角度も、指先にかかった力も、一秒に百回、同期して書き留められる。粗い写真の並びではなく、近づく、掴む、力をかける、の途中が残るように。残したもので AI に学ばせ、学んだものを同じ機体に戻して、今度は手を離して試す。量産は来年の予定で、値段はまだ出ていない。
「離してからの一枚は」と彼が訊いた。「もう、あるんですか」
「会社は、まだ見せていません」
「うちの手も、まだです」
先生が、休憩は終わりです、と言った。彼がまた筆を持つと、先生の手が上からかぶさって、四枚目の一が書かれた。
彼の五枚目の一は、走り出しで、少しだけ太った。
教室が終わって、彼は自分の一を五枚重ねた。一番上に、一人で書いた二枚を置いていた。添えられた三枚は、数に入っていない。
僕は硯を洗うために残った。先生も残って、筆を束ねていた。僕の仕事は調べたり書いたりする類のもので、道具に AI を使っている。調べた事実を渡して文にしてもらい、その文を僕が直す。直した跡が次に残るかどうかは道具の側の話で、僕からは見えない。机の前で、手を添えているのがどちらなのか、分からなくなる日がある。それを先生に言うつもりはなかった。
「添えると、こっちの手も覚えるんです」と先生は言った。「あの人の手は、終わりで抜くのが早い。三枚添えれば、私の手のほうが先に、それを覚えてしまう」
僕の六枚のときもそうでしたか、と訊きかけて、やめた。四月の僕の手が何を早く抜いていたのか、僕は知らない。知っているのは、六枚のあいだ上からかぶさっていた手の乾いた軽さと、その手が離れた七枚目で、筆が急に重くなったことだけだ。先生は覚えているかもしれない。訊かなかった。
硯の水を流しに捨てると、墨は黒い一本になって、排水口へゆっくり落ちていった。
階段を下りると、一階の掲示板の前に彼が立っていた。秋の作品展、十一月、出品は一人一点、と貼り紙にある。貼り紙の隅に、去年の作品展の写真が一枚、画鋲で留めてあった。彼の半紙の束は、上着の内側に入れてあった。
「来週も、添えてもらえますかね」
「離してからの一枚を見る人ですから」と僕は言った。「添える回数は、減っていくんじゃないですか」
彼は、それは困る、という顔をして、それから笑った。駅のほうから下りの電車が入ってくる音がして、彼は先に歩いていった。来週の木曜、彼の手の上にかぶさる時間は、今日より短いような気がした。僕の五十三枚目は、白いまま、鞄の中にある。
ugo、国産セミヒューマノイド「ugo Nova」を発表。自由度22・片腕4kg、人の操作を100Hzで記録して学習、量産は2027年予定
ロボット開発の ugo は2026年9月16日(水)、国産セミヒューマノイド「ugo Nova」と、データ収集からロボット基盤モデル開発までを一括提供する「ugo Physical AI Fabric」を発表した。Nova は腕7軸×2・2指ハンド各1軸・頭2軸・腰4軸の自由度22にメカナム4輪を組み合わせ、片腕最大4kg・双腕最大10kg、高さ126〜162cm (姿勢で可変)、重量約100kg、連続稼働約6時間、計算機は NVIDIA Jetson Thor。量産は2027年予定で、価格・販売開始日・受注状況は非公表である。同社は、人が遠隔操作で作業を実演し、その間のカメラ映像・関節情報・トルク・手先位置・制御指令を100Hz (1秒に100回) で同期記録し、記録からAIモデルを学習させ、学んだモデルを元の機体に戻して実機で評価する循環のための体として Nova を設計したと説明している (CEO 松井健氏・CTO 山田幸一氏のロボスタ 2026年9月24日(木) 取材)。ugo Physical AI Fabric は、Nova 本体、遠隔操作コントローラ・VR コントローラ・データグローブ等で人の操作を学習データに変換するデータ収集キット、実世界データの収集を請け負う ugo Data Factory、ロボット基盤モデルを特定タスクに適応させる ugo Model Lab の4要素からなる。パートナーは ABEJA / APTO / FastLabel / Forcesteed Robotics / Muso Action / Prox Industries の6社 (PR TIMES)。アスラテックは2026年9月17日(木)、力覚フィードバック付きのバイラテラルコントローラで開発協力したと発表した。想定用途は製造業・工場・倉庫での搬送・ピッキング・ハンドリング。自律動作の成功率・作業速度・学習データ量は公表されていない。一次資料は ugo のお知らせと製品ページ (2026年9月16日(水))、PR TIMES、ロボスタ (2026年9月24日(木))。
運営: AI Quotidia 編集部
海外 AI ニュースを毎朝、日本語で解説する個人運営メディアです。記事は AI を活用して作成し、人手による確認・編集を経て公開しています。