人型ロボットが鹿児島のオクラ畑でオクラをつかんだ。Orbohとトヨタ車体研究所、開発70日の実証
人型ロボットが鹿児島のオクラ畑でオクラをつかんだ。Orbohとトヨタ車体研究所、開発70日の実証【2026年9月】
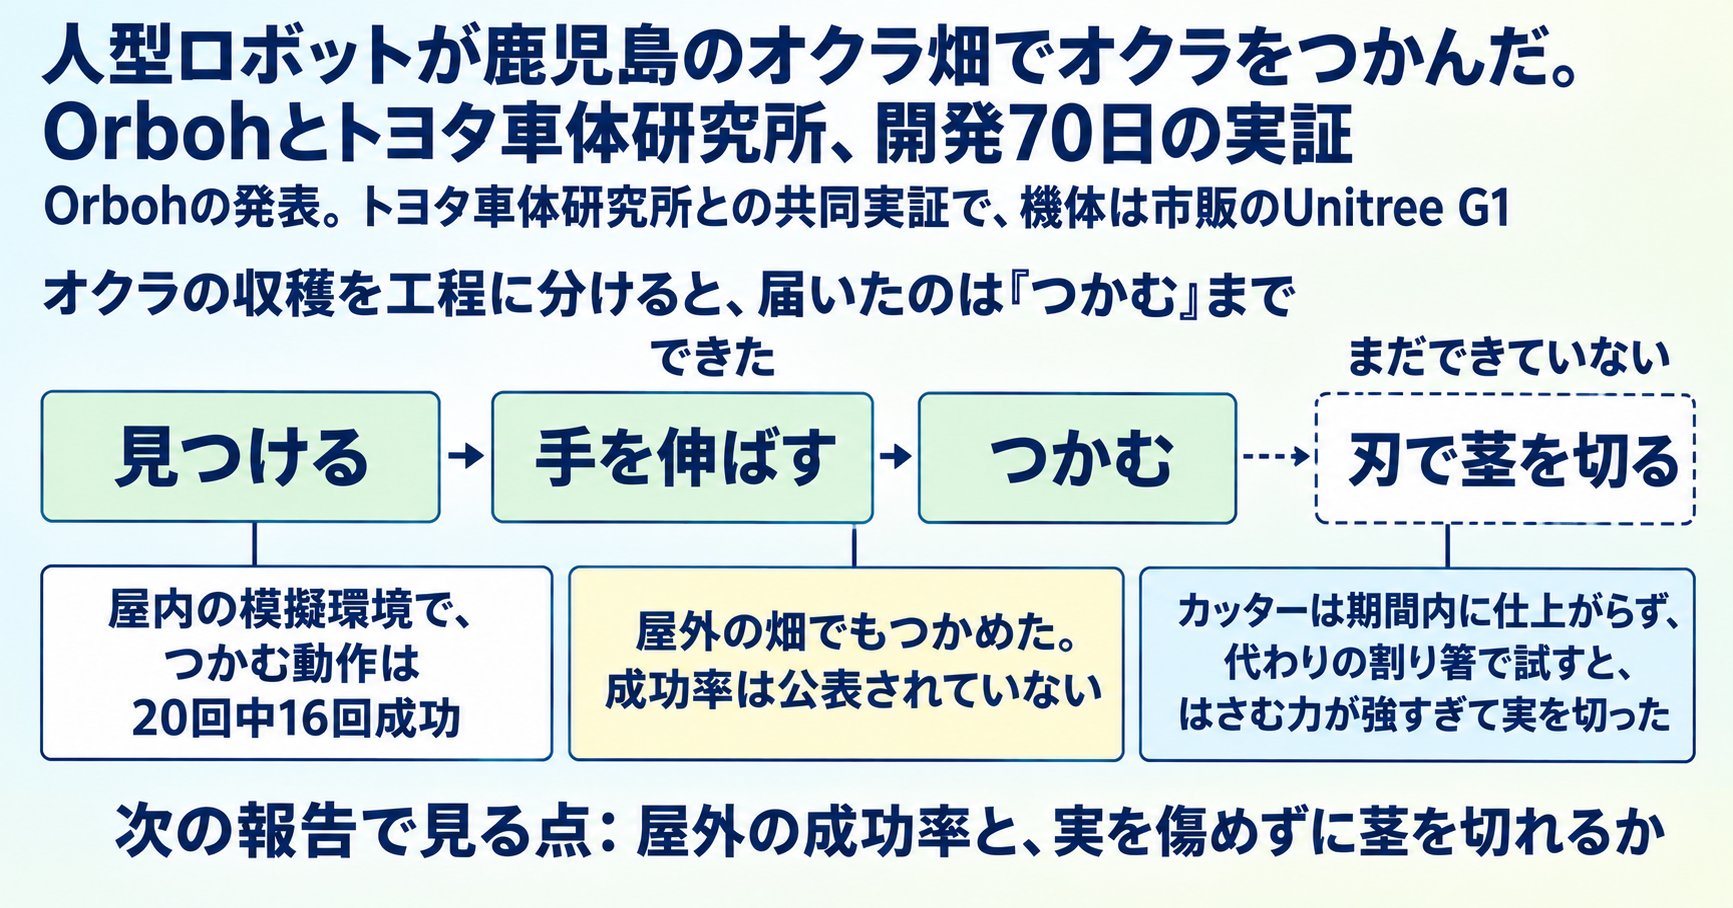
Orboh (福岡県北九州市) は2026年9月29日(火)、トヨタ車体の子会社であるトヨタ車体研究所との共同実証で、中国Unitree製の人型ロボット「G1」を鹿児島県の実際に出荷しているオクラ農場に入れ、屋外の畑でオクラを見つけてつかむところまで実現したと発表しました。開発期間は70日です。屋内に作った模擬環境では、つかむ動作が20回中16回成功しました。刃で茎を切って収穫するところまでは届いていません。屋外では、仕上がらなかったカッターの代わりに割り箸をハンドに取り付けてオクラをつかませたところ、力が入りすぎて実を切ってしまったと、Orboh自身がリリースに書いています。屋外の畑での成功率は、2026年9月時点で公表されていません。
この記事のポイント
- 実際に出荷しているオクラ畑で、人型ロボットがオクラを見つけてつかんだ。実証は2026年6〜9月、鹿児島県の農場で、Orbohとトヨタ車体研究所が共同で行った
- 開発は70日。屋内の模擬環境でつかむ動作は20回中16回成功。屋外の畑での成功率は発表に含まれていない
- 刃で茎を切る収穫は未達。右手のハンドにカッターを取り付ける設計だったが、カッターそのものが期間内に仕上がらなかった
- 屋外では割り箸をカッターの代用に付け、つかむ形で試したが、力が強すぎて実を切った。Orbohは力の制御を今後の課題に挙げている
- 集めた動きのデータはHugging Faceで公開。シミュレーション環境も公開するとしている
何をしたのか
Orbohは2026年9月29日(火)、PR TIMESで「ヒューマノイドロボットが農場に立った」と題した実証レポートを公開しました。ヒューマノイドとは、頭・胴・2本の腕と脚という、人に近い形をしたロボットのことです。使った機体は中国Unitree製の市販の人型ロボット「G1」で、オクラを見つけて手を伸ばす仕組みをOrbohが作りました。
実証の相手は株式会社トヨタ車体研究所です。場所は鹿児島県の、実際にオクラを出荷している農場です。期間は2026年6月から9月でした。
Orbohはリリースで、実際の農場で人型ロボットに収穫作業をさせた事例は「当社が確認する限り」まだ数が少ないと書いています。
数字で見る実証
| 項目 | 内容 |
|---|---|
| 開発期間 | 70日 |
| 屋内の模擬環境でつかむ動作 | 20回中16回成功 |
| 屋外の畑でつかむ動作 | 実現 |
| 刃で茎を切る収穫 | 未達 |
(いずれもOrbohの発表)
20回中16回は、畑をまねて屋内に作った環境での数字です。
ロボットの組み立て
リリースによると、ロボットは次の組み合わせで動いています。
- 見つける:オクラ向けに調整した画像認識のAI「YOLO」
- 位置をつかむ:胸に付けたステレオカメラ (ZED-M) で、オクラの位置を立体的に捉える
- 手を伸ばす:逆運動学 (手先を置きたい位置から、関節の角度を逆算する計算) で腕を動かす
- 最後の位置合わせ:Diffusion Policy (人が操作したお手本の動きを学び、似た動きを作り出すAIの手法)
- 機材:右手にハンド「Dex1-1」とカッターを取り付けるための部品、計算機にJetson Orin 64GB、左腕にかご、背中にバッテリー
畑でつまずいたこと
Orbohは屋外の難しさを「日射で同じオクラの見え方が変わり、風で位置が動き、葉が実を隠す」と書いています。屋内の模擬環境にはない条件です。
設計では、右手のハンドに付けたカッターで茎をはさみ、左腕のかごに入れる流れでした。ハンドの側はそろっていましたが、そこに付けるカッターが間に合いませんでした。Orbohは、できなかったことも具体的に挙げています。
- 「切断用カッターの作り込みが期間内に終わらず、刃で茎を切って収穫するところまでは到達していない」
- 「屋外試験では代替として割り箸を取り付けたが、把持力が強く実を切ってしまった。力の制御は今後の課題である」
把持 (はじ) は、ロボットの手で物をつかんで保持することです。実をつかむところまでは来ましたが、傷めずにつかむ力の加減は、次の課題として残りました。
データの公開と今後
Orbohは、UMIと呼ぶデータ収集の方法で集めた軌道データ (手先がどう動いたかの記録) を、AIのデータ共有サイトHugging Faceで公開しました。シミュレーション環境も公開するとしています。
Orbohは、自社のエンジニアが顧客の現場に入り込んでロボットを実装する事業を行っており、これを「ヒューマノイド版 Forward Deployed Engineer」と呼んでいます。今回の農場で得た手順は、工場や建設現場など次の現場にもそのまま使う方針です。
日本の農業にとっての意味
Orbohはリリースで、ふだん主に自営の農業に従事している人 (個人経営体の基幹的農業従事者) が103.6万人、平均年齢は67.7歳で、65歳以上が69.6%を占めるという統計を引いています。
今回届いたのは、畑で実を見つけてつかむところまでです。高齢化の数字はOrbohが背景として挙げたもので、この実証で人手不足が解消に向かうことを示したものではありません。日本の畑で人型ロボットに収穫を任せられるかは、屋外での成功率と、実を傷めずに茎を切る工程の結果が出てから見えてきます。
まとめ(FAQ)
Q. 人型ロボットがオクラを収穫したのですか?
A. いいえ。屋外の畑でオクラを見つけてつかむところまでです。刃で茎を切る収穫には届いていません。カッターが間に合わず、代わりに付けた割り箸で実をつかもうとしたら、強くはさみすぎて切ってしまったとOrbohが公表しています。
Q. 成功率はどのくらいですか?
A. 屋内の模擬環境で、つかむ動作が20回中16回成功しました。屋外の畑での成功率は発表されていません。
Q. トヨタが開発したロボットですか?
A. 機体は中国Unitree製の市販の人型ロボット「G1」で、オクラを見つけてつかむ仕組みはOrbohが作りました。共同実証の相手はトヨタ車体研究所で、トヨタ自動車ではありません。
Q. 実証のデータは見られますか?
A. OrbohはUMIで集めた軌道データをHugging Faceで公開し、シミュレーション環境も公開するとしています。
検証メモ(出典と確認の範囲)
- 実証の内容・数字・できなかったことは、OrbohのPR TIMESのリリース (2026年9月29日(火)・題「【実証レポート】ヒューマノイドロボットが農場に立った : 屋外の畑でオクラを検出し把持、開発期間70日」) によります。トヨタ車体研究所との共同実証です。
- 20回中16回は屋内の模擬環境での把持の結果です。屋外の畑での成功率はリリースに記載がありません。
- リリースに「世界初」「国内初」の表現はありません。「実際の農場でヒューマノイドに収穫作業をさせた事例は、当社が確認する限りまだ数が少ない」はOrbohの表現です。
- 基幹的農業従事者の人数・平均年齢・65歳以上の割合は、リリースが引用している統計の数字です。出典は、リリースが明記している農林水産省『2025年農林業センサス結果の概要(確定値)』(2026年3月31日公表)です。
- 公開データはHugging Faceのデータセット (Kota0612/umi-okra-grassland-20260724) で、URLは確認しましたが中身は読んでいません。OrbohはGitHubでもリポジトリを公開しています (CTO の note で案内・未読)。
- 同じ内容はロボスタ (2026年9月29日(火)) も報じています。
- 掲載日 (2026年10月2日(金)) 時点の情報です。
Quotidia の視点
Orbohの報告でいちばん役に立つのは、割り箸で実を切ってしまったという一行だと Quotidia は読む。人型ロボットに畑の仕事を任せたい人が知りたいのは、つかめたかどうかより、どこで、どんな力加減で失敗したかのほうだからだ。収穫には、実を傷めない強さで扱いながら刃で茎を切る工程が要り、70日の開発はその手前で止まった。同じ9月には米Figureも、家庭で家事3課題を試した結果 (完全成功56%) を公表したが、どちらも会社自身の報告で、屋内の家と屋外の畑では条件が違う。成功率を横に並べるより、できなかったことを具体的に書いた報告を追うほうが、日本の畑に人型ロボットが入る時期は見当をつけやすい。次の報告で見たいのは、屋外で何回中何回つかめたかと、割り箸を刃に替えたときに実を傷めずに切れたかだ。
関連記事:
- 人型ロボット、初めて入る30軒の家で家事3課題。Figure「Helix 2.5」の完全成功は420回中237回(56%)(Figureの人型ロボット用AI「Helix 2.5」が、初めて入る30軒の家で家事3課題を試し完全成功56%と報告した回。あちらは屋内の家庭で成功の数字を出した話、今回は屋外の畑で、できなかったことまで書いた話で、どちらも会社自身の報告)
- ugo、双腕ロボット「ugo Nova」を発表。人の操作を1秒に100回記録して学ばせる設計、量産は2027年予定(ugoが国産の双腕ロボット「ugo Nova」を発表した回。あちらは機体の発表で自律の成功率は未公表、今回は市販の機体を実際の農場に入れた実証で、同じ9月に出た日本のPhysical AIの、段階の違う2本)
薄い紙
木曜の夕方、駅前のスーパーのレジに並びながら、オクラの袋を左手に持ち替えた。緑のネットに八本入っていて、ラベルには鹿児島県産とある。空いた右手で携帯を開くと、鹿児島のオクラ畑に人型のロボットが立った、という記事が出ていた。
北九州の Orboh という会社が、トヨタ車体研究所と組んで、中国の Unitree が作る G1 という人型ロボットを、ふだん出荷している本物の畑に入れた。六月から九月にかけての実証で、開発にかけたのは七十日。ロボットは胸のカメラで葉のあいだのオクラを見つけ、右手を伸ばして、つかむところまで行った。畑をまねて屋内に作った場所では、二十回のうち十六回つかめたという。外の畑では、日の当たり方で同じ実が違って見え、風で実が揺れ、葉が実を隠す。そちらで何回つかめたかは、発表には書かれていない。茎を刃で切る仕組みは期間内に仕上がらず、収穫まではいっていない。刃の代わりに割り箸を付けて試したら、はさむ力が強すぎて、実を切ってしまった。そのことを、会社は自分の発表に書いていた。
列が進み、僕はオクラと缶ビール二本の代金を払った。
家までの途中に小さな神社があり、その晩は秋祭りの宵宮だった。鳥居から拝殿まで、片側に屋台が九つ並んでいる。金魚すくいは手前から三つ目で、裸電球の下の青い水槽に、赤い金魚がたくさんと、黒い出目金が七匹いた。水槽の角に十歳くらいの女の子がしゃがみ、ポイを斜めに水に入れては、手首から先だけで赤いのを一匹ずつ椀に移している。椀の中には、もう三匹。
僕も三百円を払って、ポイを一本もらった。最後にやったのは、たぶん小学生のころだ。赤いのを一匹選んで尾の下に紙を差し入れ、持ち上げた。金魚は紙の上で一度跳ね、紙の真ん中に穴があいた。
「いま、つかもうとしたでしょう」と、女の子が横から言った。
「すくおうとしたんだけど」
「手が、つかもうとしてた」
僕は穴のあいたポイを、屋台の人が差し出したバケツに入れた。
「金魚は、乗せるの」と女の子は言った。「下に入れて、来るまで待つ。来たら紙ごと水から出す。持ち上げるときにぎゅっとすると、そこで破れる」
「ずいぶんうまいね」
「お風呂で練習したから。十回やって、七回はとれる」
「お風呂に金魚がいるの?」
「いない。お弁当の醤油の、魚の形の入れ物。十個あって、緑のふたのが一個だけある」
「ここでは?」
「ここのは、数えてない」と彼女は言った。
隣では、もっと小さな男の子が、破れたポイの枠で水を叩いていた。
女の子は赤いのをもう一匹乗せてから、黒い出目金のほうへ手を移した。「黒いのがほしいの。黒いのは重いから、たいてい破れる」と言いながら、紙を出目金の腹の下に入れ、しばらく待って、持ち上げた。出目金は紙の縁まで乗ったところで重さを移し、紙が破れて、水に戻った。
「ほらね」
それから彼女は、去年とった金魚がまだ生きていて、玄関の水槽にいるのだと教えてくれた。宅配の人が、来るたびにのぞいていくらしい。
屋台の人が、彼女の四匹を水と一緒にビニールの袋へ移し、口を輪ゴムで留めた。彼女はその輪ゴムに指を一本掛けて、鳥居のほうへ歩いていった。袋の中で、赤い四匹が同じ向きを向いていた。
家に帰って、オクラを流しで洗った。八本のうち一本だけ、先が曲がっている。まな板に塩をふって転がし、包丁の刃元でガクのまわりを薄くむいた。この八本も、鹿児島の誰かが一本ずつ茎を切って、箱に詰めたのだろう。
曲がった一本にも、同じように刃を入れた。
Orboh、人型ロボット「Unitree G1」を鹿児島のオクラ農場へ。開発70日で屋外の把持まで、刃で切る収穫は未達
Orboh (福岡県北九州市) は2026年9月29日(火)、トヨタ車体研究所との共同実証で、中国Unitree製の人型ロボット「G1」を鹿児島県の実際に出荷しているオクラ農場に入れ、屋外の畑でオクラを検出してつかむところまで実現したと発表した (PR TIMES)。実証期間は2026年6〜9月で、開発期間は70日。屋内の模擬環境での把持成功は20回中16回で、屋外の成功率は公表していない。検出はオクラ向けに調整したYOLO、位置は胸のステレオカメラの3次元点群、最後の位置合わせはDiffusion Policyで行う。カッターの作り込みが期間内に終わらず、刃で茎を切る収穫には到達していない。屋外でカッターの代わりに割り箸を付けて試すと、つかむ力が強すぎて実を切ってしまい、Orbohは力の制御を今後の課題に挙げている。集めた軌道データはHugging Faceで公開し、シミュレーション環境も公開するとした。リリースは背景として、個人経営体の基幹的農業従事者103.6万人・平均年齢67.7歳・65歳以上69.6%という統計を引いている。実際の農場でヒューマノイドに収穫作業をさせた事例は「当社が確認する限り」まだ数が少ないとしている。
運営: AI Quotidia 編集部
海外 AI ニュースを毎朝、日本語で解説する個人運営メディアです。記事は AI を活用して作成し、人手による確認・編集を経て公開しています。